Учебная установка «Роботизированная рука»
Роботизированная рука — учебная установка для освоения программирования и управления роботами, отработки захвата и перемещения предметов.
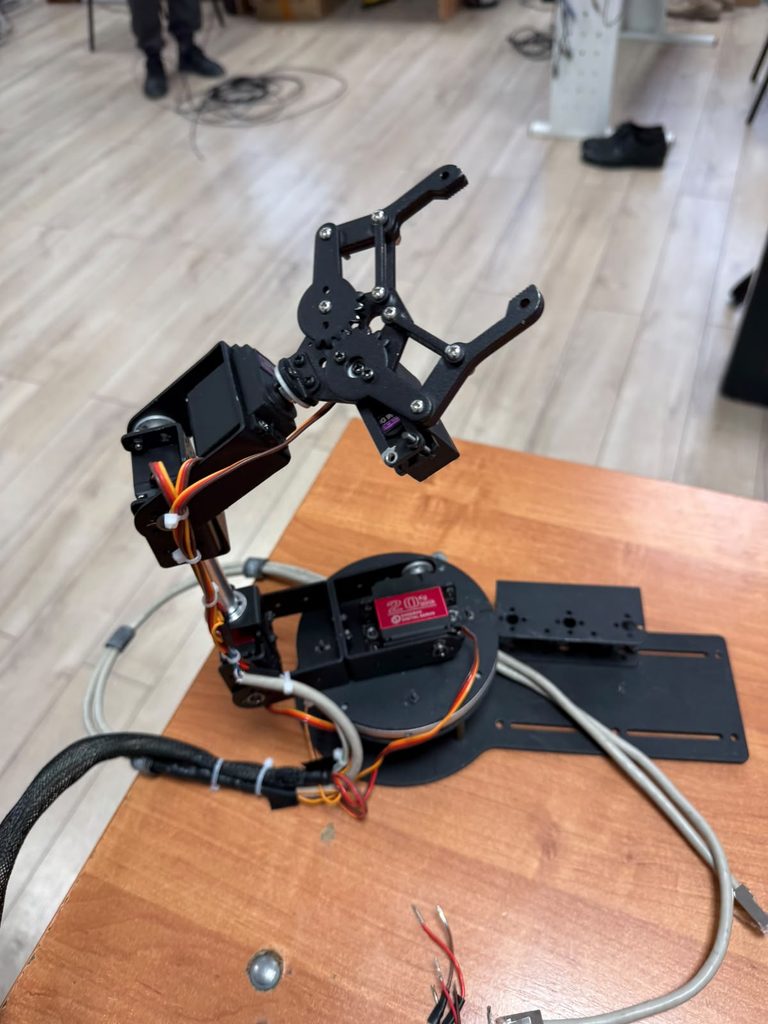
Первый казахстанский прототип настольного 6-осевого робота-манипулятора, разработанный для автоматизации мелких задач, обучения робототехнике и демонстрации инженерных возможностей.
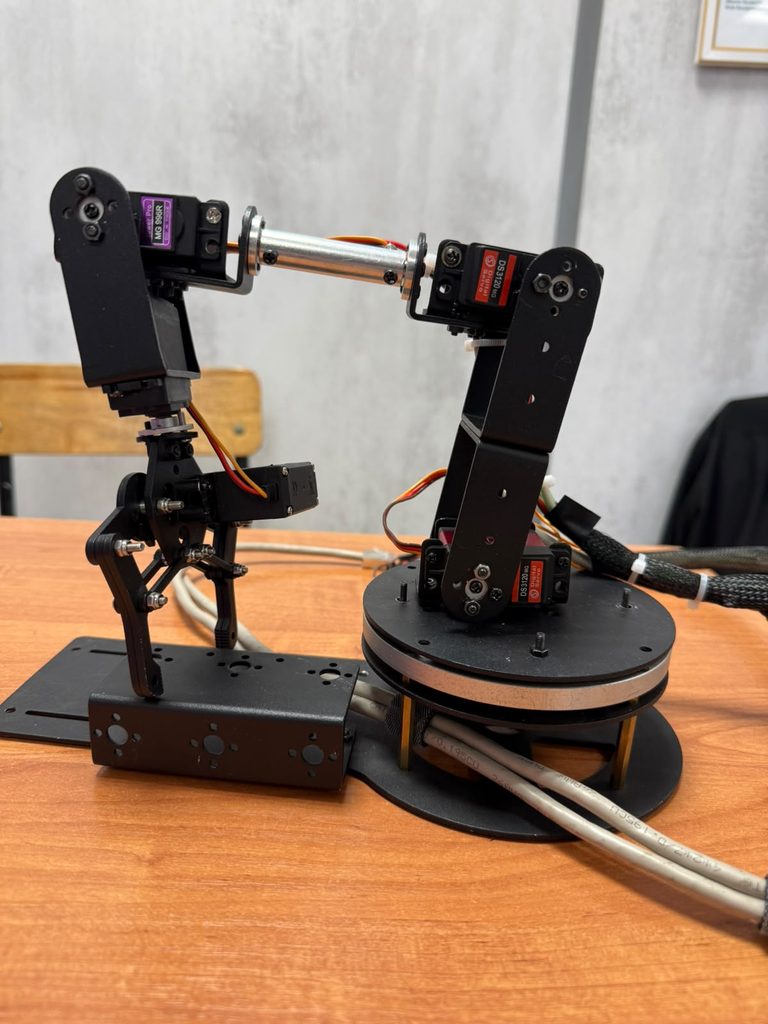
Робот собран на базе микроконтроллера Arduino и управляется с персонального компьютера через собственную программу на Python, использует мощные сервоприводы (MG996R) и внешний блок питания 40А с запасом мощности. Управление осуществляется через персональный компьютер по протоколу USB (115200 бод).
В текущем виде он умеет плавно двигать всеми шестью осями, запоминать положения и бесконечно повторять заданный алгоритм действий. Манипулятор можно использовать для сортировки мелких предметов, перемещения деталей, а также как учебный стенд для изучения механики, кинематики и программирования. Дальнейшее развитие проекта включает создание закрытого корпуса, внедрение компьютерного зрения для автоматического распознавания объектов, расчет обратной кинематики для управления по координатам XYZ, а в перспективе — переход на шаговые двигатели NEMA 17 и интеграцию с промышленными контроллерами. Главное преимущество перед китайскими аналогами — полная локализация, техническая поддержка на месте и возможность адаптировать робота под конкретные задачи местного бизнеса.
- Ручное управление: Плавное движение по каждой из 6 осей с шагом от 1° до 20°.
- Режим обучения (Teach Mode): Вы вручную задаете положение руки, нажимаете «Запомнить», и робот сохраняет эту точку в память.
- Автоматический цикл: Робот может бесконечно повторять последовательность из сохраненных точек (как на заводском конвейере).
- Плавная интерполяция: Движение происходит без рывков (настройка скорости от 200 до 1000 мс).
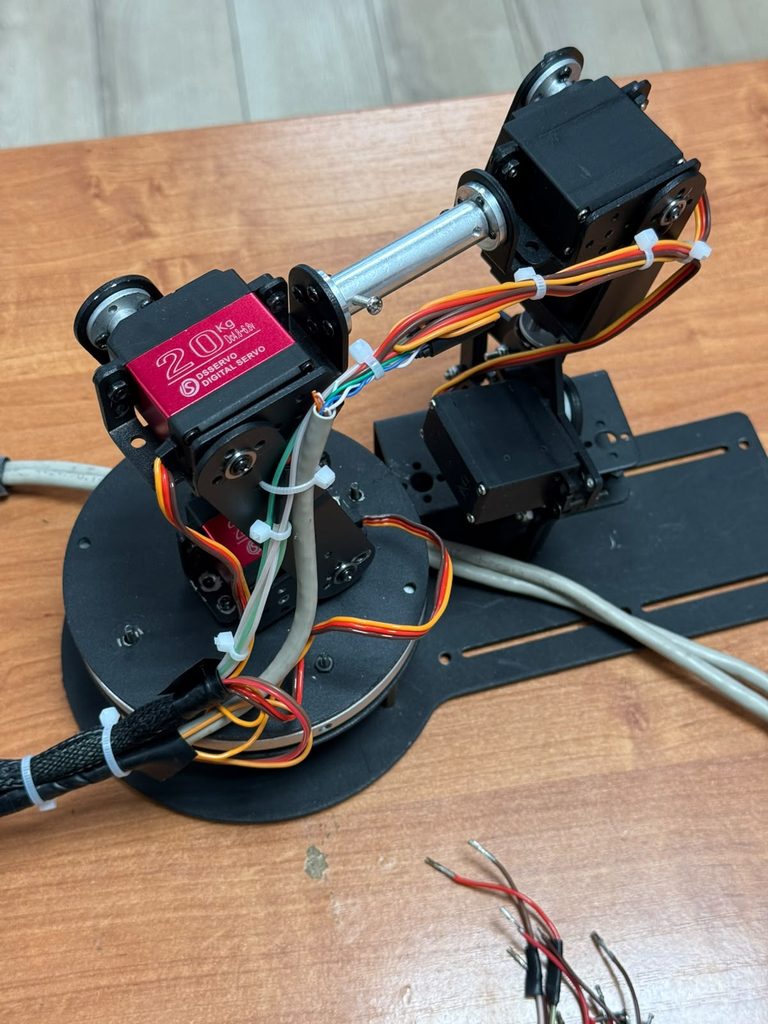
Робот может перемещать предметы (кубики, детали) из одной зоны и раскладывать их по разным контейнерам, наносить клей и пасту по заданным точкам и при необходимости выполнять сортировочные работы. Отдельного рассмотрения потенциальных применений руки заслуживают тестирование алгоритмов обратной кинематики и отработка систем компьютерного зрения через тот же Python-OpenCV.
Мы планируем развивать проект всесторонне, а именно его программную часть и аппаратное составляющее для его дальнейшего коммерческого продвижения:
- Корпус: Создание закрытого акрилового/фанерного корпуса для скрытия проводов и придания промышленного вида (с логотипом TDB ROBOTICS).
- Кабель-менеджмент: Укладка проводов в жгуты для предотвращения зацепов при движении.
- Демо-задача: Полная отладка цикла сортировки цветных кубиков.
- Кинематика: Внедрение алгоритмов обратной кинематики (управление не углами серв, а координатами X, Y, Z).
- Компьютерное зрение: Подключение IP-камеры и использование OpenCV для автоматического распознавания предметов (робот сам видит, где лежит деталь).
- HMI-экран: Добавление автономного экрана (Nextion) для управления без компьютера.
- Замена приводов: Переход с сервоприводов на шаговые двигатели NEMA 17 (или замкнутые сервы) для повышения точности до 0.1° и увеличения грузоподъемности.
- Своя программа: Разработка профессионального ПО (с 3D-визуализацией) с возможностью экспорта программ.
- Интеграция с PLC: Адаптация протоколов связи для работы на реальных заводах (связь с промышленными контроллерами Siemens, Omron).
Рынок недорогих манипуляторов наводнен китайскими аналогами (DOBOT, MyCobot). Наше преимущество:
- Локализация: Интерфейс на русском/казахском, понятная документация.
- Поддержка: Возможность приехать к клиенту и настроить робота «под ключ».
- Кастомизация: Гибкая настройка под конкретную задачу клиента (в отличие от коробочных китайских решений).
- Сборка в Казахстане: Поддержка местного производителя (возможность участия в гос. грантах и программах импортозамещения).
Наш продукт — это доступный 6-осевой манипулятор, созданный в Казахстане. Он предназначен для обучения робототехнике и автоматизации мелких операций. Наш прототип уже выполняет записанные циклы с высокой плавностью. В планах — оснастить его компьютерным зрением и собственным ПО для 3D-визуализации. Мы делаем роботов, которые понятны местному бизнесу и готовы к интеграции на реальные производства.